Tutorial técnico · NCTE
Principio de medida: magnetostricción inversa
Los sensores de par sin contacto de NCTE se basan en la magnetostricción inversa: el campo magnético de un objeto cambia por efecto de fuerzas mecánicas. En un objeto magnetizado, la carga mecánica distorsiona la red cristalina y modifica la magnetización; midiendo ese cambio se obtiene el par o la fuerza.
La magnetización se introduce con un proceso patentado. El campo magnético es circular y siempre vuelve a su orientación original tras la deformación o la vibración. Un receptor detecta los cambios del campo sin contacto y los evalúa a una distancia de varios milímetros, incluso a través de suciedad o lubricante y a las velocidades más altas.
En comparación, los sensores de par convencionales basados en galgas extensométricas siguen siendo aptos para medidas de mucha precisión en bancos de pruebas, pero su adquisición y mantenimiento son costosos, lo que impide su uso en grandes volúmenes de producción en serie.
Construcción del sensor
Un sensor de par y fuerza sin contacto consta del eje existente magnetizado (sensor primario) y una unidad de lectura (sensor secundario) configurable según la aplicación. El eje puede ser, por ejemplo, el de una extrusora, un volante o la transmisión de un coche.
| Pas | Operació |
|---|---|
| 1 | Neteja ultrasònica i desmagnetització de l'eix |
| 2 | Introducción única de los campos magnéticos (Pulse Current Magnetic Encoding) |
| 3 | Configuración de la electrónica, incluida la colocación de las bobinas |
| 4 | Calibratge del sensor |
| 5 | Construcción con carcasa |
| Dada | Valor |
|---|---|
| Corriente del pulso de magnetización | Unos pocos kiloamperios, según el diámetro del eje |
| Duración del pulso | Unos pocos milisegundos |
| Variación de campo bajo par | Entre 150 μT y 200 μT |
| Distancia de lectura | Varios milímetros, sin contacto |
| Calibratge | Solo unos segundos |
| Carcasa del conjunto de lectura | No magnética |
Material del sensor primario
Lo decisivo para que un acero sirva como sensor primario no es la remanencia ni la permeabilidad, sino sus propiedades magnetostrictivas. Cuanto más duro es un acero, más adecuado resulta: es más magnético y su torsión es menor, con menos histéresis tras la carga y descarga. Las propiedades magnéticas dependen también de la historia térmica y mecánica del material, por lo que cada material se examina y prueba de antemano.
| Aceros citados como adecuados |
|---|
| 45NiCrMo16 (1.2767) |
| 15NiCr13 (1.5752) |
| X20Cr13 (1.5032) |
| S155/300M |
Prestaciones y ventajas del principio sin contacto
| Característica | Dada |
|---|---|
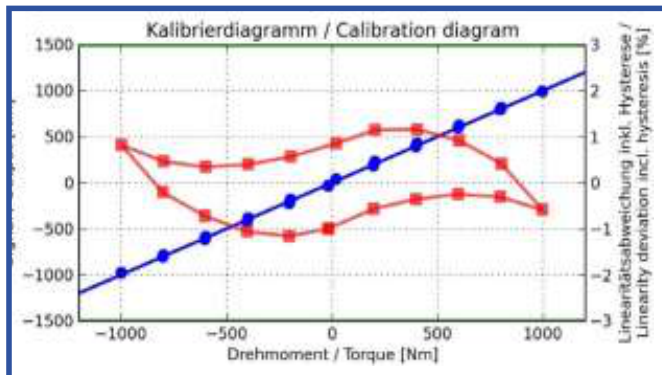
| Precisión de serie | 0,1% a 2%, ajustable según aplicación |
| Precisión de los sensores estándar | Inferior al 0,1% |
| Pares nominales de los sensores estándar | 1 a 25.000 Nm |
| Velocidad (sensores estándar) | Superior a 10.000 rpm |
| Velocidad con electrónica montada externamente | Superior a 40.000 rpm |
| Temperatura | Hasta 125 °C, con carga de temperatura continua y electrónica montada externamente |
| Frecuencia de muestreo en robótica | Superior a 10 kHz |
| Influencia de aceite y agua | No afectan a las operaciones |
| Manteniment | No requiere; la sobrecarga no supone riesgo para los sensores |
- El eje existente se convierte en el sensor primario y el sensor secundario se diseña individualmente.
- El mesurament es fa sense contacte, sense cables ni desgast.
- La codificació magnètica patentada és estable al llarg del temps.
- No hay que modificar el diseño original del eje.
- Los sensores secundarios ahorran espacio y pueden usarse en ejes huecos.
- La tecnología sirve tanto en bancos de pruebas como en aplicaciones en serie.
El principio permite medir presión y tensión, par y velocidad, y flexión (estática o dinámica), y combinarse con técnicas habituales de medición de velocidad o de compensación activa de temperatura.
Aplicacions
Los campos de uso citados son automoción, Industria 4.0, ingeniería mecánica, bicicletas eléctricas, deportes de motor, tecnología médica y off-highway.
Robots colaborativos
En cada articulación del brazo robótico se magnetizan los ejes portadores de par. Al medir en ejes huecos, estos pueden guiar además cables de control y neumáticos, sin intervenir en el diseño original. Los sensores secundarios son extremadamente compactos y detectan cambios de fuerza con frecuencias de muestreo superiores a 10 kHz. Pueden combinar la medición de par y de flexión en dos ejes en un solo sensor.
Dirección activa en automoción
En la dirección activa se magnetiza el eje de dirección existente y el sensor mide sin contacto el par que el conductor aplica al volante. La unidad de control electrónico calcula con ello la asistencia requerida del motor eléctrico. Al magnetizar el eje existente se conserva el diseño original y no se añade peso a la dirección.
Gama y ensayos de durabilidad
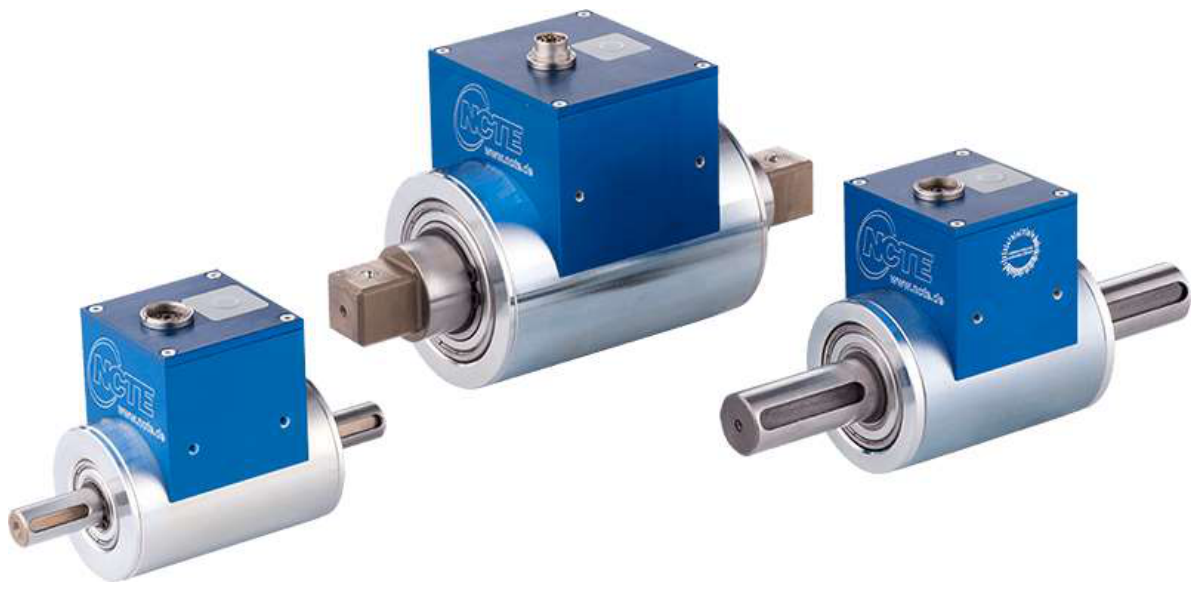
| Ensayo o dato | Resultado |
|---|---|
| Cambios de carga | Más de 2 millones |
| Ciclos de temperatura | 68 |
| Vibració | 120 horas |
| Exposición unilateral | 8 semanas, sin falsificación importante de la medida por histéresis (<1%) |
| Homologación opcional | Serie 2000: ATEX Zona II 3G |
Además de los sensores estándar, NCTE desarrolla soluciones de sensores a medida para cada aplicación, desde la idea y el primer prototipo hasta la producción, tanto puntual como en serie.
Preguntes freqüents
¿En qué principio se basan los sensores de par NCTE?
En la magnetostricción inversa: el campo magnético de un eje magnetizado cambia por efecto de las fuerzas mecánicas y una unidad de lectura sin contacto mide ese cambio.
¿Qué precisión tienen?
De serie, de 0,1% a 2%, ajustable según la aplicación. Los sensores estándar alcanzan precisiones inferiores al 0,1%.
¿Qué rango de par cubren los sensores estándar?
Pares nominales de 1 a 25.000 Nm, con velocidades superiores a 10.000 rpm.
¿Qué aceros sirven como sensor primario?
Cuanto más duro es el acero, más adecuado resulta. Se citan 45NiCrMo16 (1.2767), 15NiCr13 (1.5752), X20Cr13 (1.5032) y S155/300M.
¿Hay versión con homologación ATEX?
Sí, como opción para los sensores de par sin contacto de la serie 2000, con homologación ATEX Zona II 3G.
Relacionat
- Sensors de Torque NCTE
- Sensor de parell
- Catàleg NCTE de sensors de parell torsor
- Mesurar parell en bancs de proves de motors NCTE
- Transductor de Par NCTE Sèrie 2000 i 2200 – 500 Nm | 5.000 RPM
- Tota la informació tècnica de GUEMISA
A sota, el document original en PDF per consultar-lo o descarregar-lo.